04 · Cableado
Este capítulo describe el cableado físico del módulo rbAmp a placas de la familia ESP32: pinout del lado de baja tensión, requisitos de alimentación, compatibilidad de niveles de tensión I²C, longitud del bus y los pines por defecto de los 7 chips ESP32 compatibles (esp32, esp32s2, esp32s3, esp32c2, esp32c3, esp32c6, esp32h2).
El módulo en sí es todo de baja tensión; en las variantes UI* la referencia de red única es una toma L–N tras un divisor aislado galvánicamente. El lado de BT (alimentación + I²C + DRDY opcional) se describe primero; la conexión a la red y a la pinza de CT está más abajo, en Conexión a la red y a la pinza de CT.
Pinout del lado de baja tensión
| Pin | Señal | Finalidad |
|---|---|---|
VCC |
+5 V (4.5..5.5 V) | Alimentación del módulo; mínimo 4.5 V para un funcionamiento correcto |
GND |
Tierra | Compartido con el maestro: obligatorio |
SDA |
SDA I²C | Datos I²C |
SCL |
SCL de I²C | Reloj I²C |
DRDY |
Datos listos (opcional) | Drenador abierto, pulso BAJO de ~10 µs cada ~100 ms |
Potencia
Parámetros de VCC
- Tensión nominal: 5 V CC
- Rango admisible: 4.5..5.5 V
- Consumo de corriente: ~15 mA típico, ~25 mA de pico durante las escrituras en flash
- Rizado: < 50 mV pico a pico (para la precisión de medida)
El módulo lleva un regulador integrado, un filtro RC, condensadores cerámicos y una perla de ferrita: no se requiere filtrado adicional por parte del usuario. El módulo puede alimentarse desde el carril +5V o +5V0 de cualquier placa DevKitC (alimentada por USB-5V).
Compatibilidad de niveles de tensión I²C
-
SDA/SCLfuncionan con lógica de 3.3 V (las pull-ups integradas llevan las líneas a 3.3 V). -
Las líneas toleran 5 V, pero la familia ESP32 ya funciona a 3.3 V de todos modos: no hacen falta convertidores de nivel.
-
El driver
i2c_masterde ESP-IDF usa salidas de colector abierto en los GPIO: compatibles con los pull-ups integrados del módulo.
Comportamiento al encender
- Arranque en frío: ~250 ms hasta el primer resultado válido.
- Tras un reinicio (por software o por caída de tensión): ~250 ms para recuperarse.
- Hasta el primer resultado válido, los registros se leen como
0, con el indicadorDATA_VALID= 0.
El componente espera a que el módulo esté listo dentro de la propia rbamp_begin(dev): el código del usuario simplemente llama a rbamp_begin() y continúa.
Aislamiento
El módulo en sí es completamente de baja tensión: no hay circuito de medida de alta tensión en él. La corriente se lee con una pinza de CT que se acopla magnéticamente desde fuera del conductor aislado, sin contacto eléctrico con el cable de red. En las variantes de detección de tensión (UI) la referencia de red única es el terminal L–N, que alimenta un divisor de detección aislado galvánicamente*; las variantes solo de amperios no tienen conexión de red en absoluto.
Consequences:
- El
GNDdel módulo no está conectado a la red ni al neutro. - Los terminales LV se conectan al ESP32 sin referencia de red: la pinza se acopla magnéticamente y la toma de tensión UI pasa por un divisor aislado galvánicamente. Esto no sustituye las precauciones de cableado de red de la siguiente sección.
⚠ No abra la carcasa del módulo: anula la calibración de fábrica.
Conexión a la red y a la pinza de CT
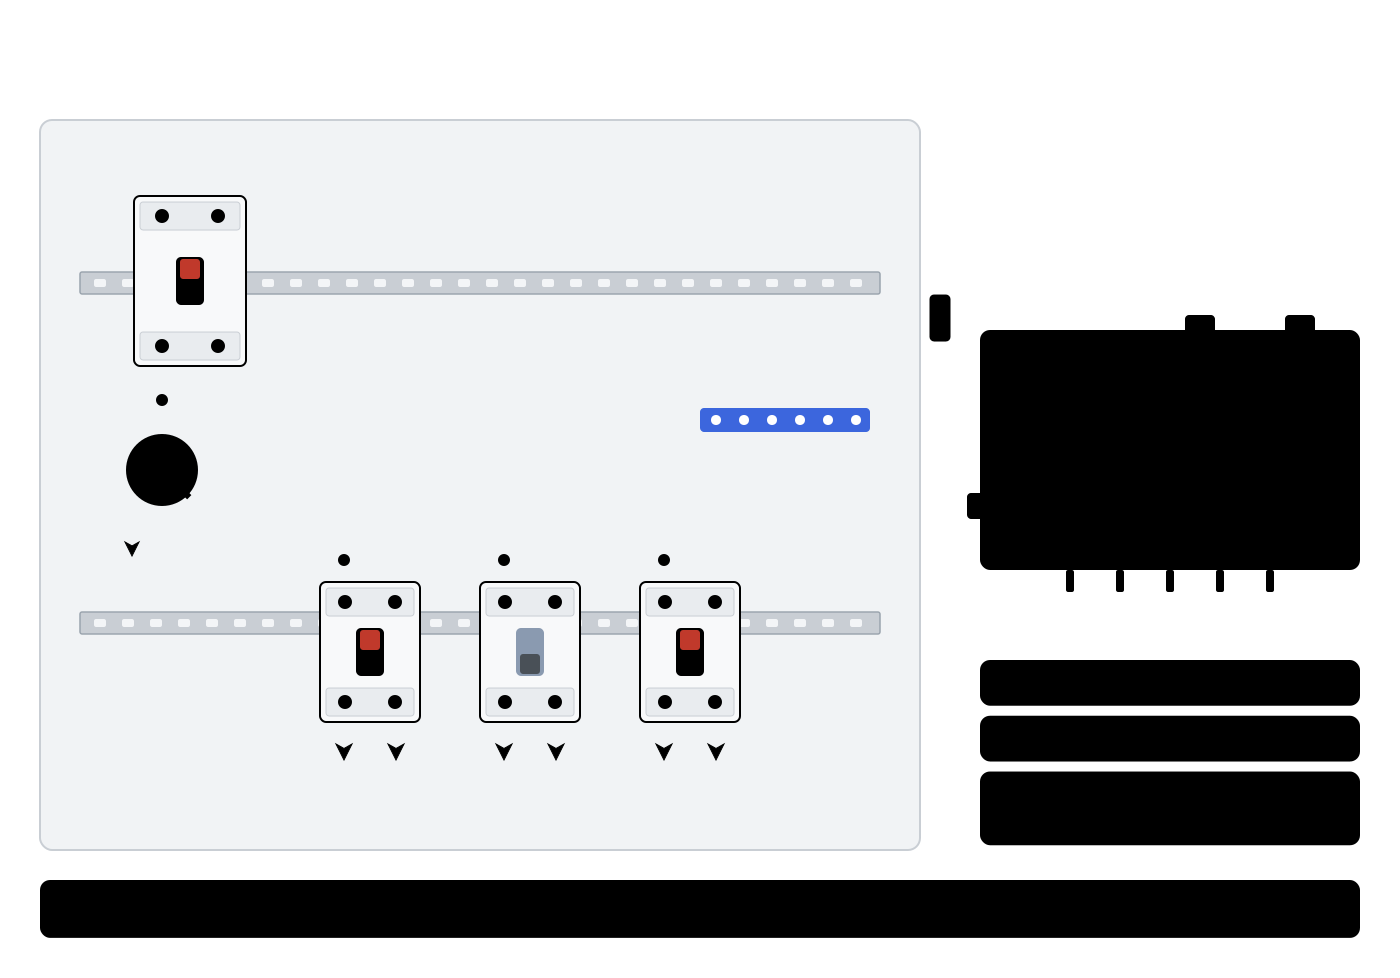
⚠ La tensión de red puede matar. Desconecte y bloquee el circuito antes de conectar los terminales L/N o colocar la pinza; que un técnico cualificado haga el cableado de red y cualquier trabajo dentro de un cuadro. Pinze UN solo conductor (L): nunca el cable completo. Proteja la derivación L con fusible según la normativa local (obligatorio, hasta 0.1 A; con cable AWG26–22 basta: el sensor de tensión consume muy poca corriente).
-
Tensión (solo variantes UI): el módulo mide la tensión desde la conexión L/N de su lado de red: la placa expone los terminales
L(fase) yN(neutro), y la polaridad importa para el signo de la potencia. Las variantes I (I1/I2/I3) no tienen entrada de tensión. -
Corriente: la pinza SCT-013 se conecta a la toma de CT de 3.5 mm del módulo (con muesca para la polaridad correcta; cada toma de la placa está rotulada con su canal,
I0,I1, …) y se cierra alrededor del conductor de línea (L). La flecha del cuerpo de la pinza apunta en la dirección de la corriente hacia la carga. Una pinza al revés da unaPnegativa en una carga consumidora. -
Pinza el conductor de línea, no el neutro ni los dos conductores juntos.
- No abra la carcasa del módulo: se anula la calibración de fábrica. Los puentes de pull-up mencionados más abajo están en la cara inferior de la placa; siga las instrucciones del módulo para acceder a ellos.
Resistencias pull-up integradas — en la placa
Importante: cada módulo rbAmp tiene resistencias de pull-up integradas de 4.7 kΩ en SDA y SCL a 3.3 V. Para un único módulo en el bus no hacen falta pull-ups externos: conecte el ESP32 directamente.
El i2c_master_bus_config_t de ESP-IDF también le permite activar los pull-ups internos de GPIO mediante flags.enable_internal_pullup = true. Son débiles (~50 kΩ en el ESP32) y trabajan en paralelo con los 4.7 kΩ externos del módulo: la combinación da unos 4.4 kΩ efectivos, lo que es aceptable. En despliegues de producción, prefiera confiar en los 4.7 kΩ externos del módulo; los pull-ups internos de GPIO son opcionales con los pull-ups propios del módulo y sirven sobre todo para pruebas de banco sin un módulo a mano (por ejemplo, al comprobar un escaneo del bus).
Cuándo desactivar las pull-ups integradas
Si hay varios módulos rbAmp en el bus (u otros dispositivos I²C con sus propios pull-ups), conectarlos en paralelo produce una resistencia efectiva demasiado baja, lo que:
- Aumenta el consumo de corriente del bus
- Puede superar la corriente máxima de absorción de la etapa de salida del master I²C
- Añade capacidad capacitiva en un bus largo aportando poco a la inmunidad al ruido
Solución: en la cara inferior de la placa de cada módulo, junto a las resistencias de pull-up, hay puentes de soldadura (jumpers) (serigrafía Pull-Up). Córtelos con una cuchilla afilada:
-
Deje las resistencias pull-up habilitadas en solo un módulo (o muévalas a un único punto cerca del ESP32).
-
Corte los puentes de los módulos restantes.
Regla general

Los valores externos son valores recomendados (calculados a partir de la especificación I²C: corriente de sumidero ≤ 3 mA a 3.3 V, capacidad del bus ≤ 400 pF). Conecte las resistencias de pull-up externas a 3.3 V (el nivel lógico del bus), no a la alimentación de 5 V VCC.
: mida la resistencia entre SDA y la línea de 3V3 con todos los dispositivos sin alimentar. Debe estar en el rango 1.5..4.7 kΩ. Si es menor, hay demasiadas resistencias pull-up activas en paralelo.
Parámetros del bus I²C
- Dirección por defecto:
0x50(7 bits) - Rango de direcciones:
0x08..0x77(reasignable en fábrica) -
Velocidad recomendada en ESP32: 50 kHz (vea la sección sobre la disciplina de reintento y verificación de coherencia más abajo)
-
Autoincremento del puntero: solo en lecturas. Una lectura en ráfaga
+ N bytes addr(autoincremento). Las escrituras NO se autoincrementan: una escritura en ráfaga+ N bytes
Longitud del bus
El I²C es un bus corto (~15 cm por defecto). Muchos usuarios conectan los módulos con cables de puente de baja calidad, que captan mucho ruido y pierden numerosas transferencias; de ahí el límite corto. Topologías recomendadas para rbAmp:
| Cable | Longitud máxima | Velocidad |
|---|---|---|
| JST estándar / 4 conductores planos | hasta 0.15 m | 100 kHz |
| Par trenzado UTP (cat-5/5e/6) — SDA+GND y SCL+GND en pares separados | hasta 1 m | 100 kHz |
| Par trenzado + buffer I²C (PCA9515 / TCA9617) | hasta 3 m | 100 kHz |
| Bus diferencial (PCA9615 / LTC4332) | hasta 100 m | 100 kHz |
Las longitudes anteriores se verificaron a 100 kHz. La velocidad de bus por defecto del componente es 50 kHz (véase «Patrón de NACK de referencia del ESP32» más abajo), que tolera mejor cables más largos; mantenga 50 kHz y no supere estas longitudes.
Para longitudes superiores a 0.15 m es obligatorio un par trenzado: SDA y SCL deben estar en pares distintos, cada uno con su propia masa. SDA y SCL en el mismo par crean un acoplamiento capacitivo cruzado que distorsiona los flancos.
⚠ Dentro de un armario eléctrico, apantalle el cable I2C. Los campos magnéticos intensos cerca de conductores de red, contactores y transformadores inducen ruido en un cable sin apantallar. Mantenga el cable lo más corto posible y alejado del cableado de red.
Bus multimódulo: la topología principal
El caso de uso canónico de la biblioteca es varios módulos rbAmp en un único bus I²C, gestionados por un ESP32 mediante un manejador de flota. Todas las reglas y optimizaciones siguientes están pensadas precisamente para esta topología; un módulo único es un caso particular (el mismo manejador, pero las llamadas de flota se reducen a triviales).

Despliegues típicos
| Escenario | Configuración | Número de módulos |
|---|---|---|
| Canon del 80 %: acometida principal de la vivienda + submedidores | 1× UI1 (principal, energía de red) + 3-6× UI1 (cargas; potencia y Wh requieren una variante UI) | 4-7 |
| Subcuadro con desglose de corriente | 1× UI1 (principal) + 1-2× I2/I3 (corriente por circuito) | 3-5 |
| Submedición industrial | 1× UI1 (principal) + N× I2/I3 (por máquina, desglose de corriente) | hasta ~16 |
Restricciones eléctricas
- Número de módulos: hasta ~16 (capacidad total del bus ≤ 400 pF a 100 kHz).
- Direcciones: cada módulo tiene su propia dirección de 7 bits (rango
0x08..0x77). Todos salen de fábrica en0x50: reasígnelos de uno en uno antes de conectarlos en paralelo (vea más abajo la confirmación en dos fases y el aprovisionamiento medianterbamp_provision()). - Pull-ups (importante para el bus de una flota): las pull-ups internas del ESP32 (~45 kΩ) son demasiado débiles para un bus multimódulo con trazas largas y ruido. Para un funcionamiento fiable necesita pull-ups externas (2.7…3.3 kΩ para 3 módulos, menores para buses mayores: véase la tabla anterior) hacia 3.3 V en SCL/SDA en un único punto del bus + desde 4 módulos (o antes, en un bus de más de 15 cm), las pull-ups integradas se cortan en todos los módulos salvo uno; con 2–3 módulos en un bus de hasta 15 cm, déjelas en paz (ese caso está medido), o córtelas en todos y conserve solo las externas. Esto forma parte de la mitigación de tres capas contra el bloqueo del bus en un bus marginal: véase 10 · Solución de problemas.
Direccionamiento — aprovisionamiento y cambio en campo
La dirección de fábrica por defecto es 0x50. Cada módulo nuevo o de reemplazo pasa por el aprovisionamiento (una vez): reasignación de la dirección de 0x50 a una dirección de trabajo, más el guardado opcional de la configuración (modelo de CT, group_id, etiqueta) en flash.
En el código es una sola llamada: rbamp_provision(bus, desired_addr, save_config, &dev). Verifica que realmente hay un único módulo virgen en 0x50 en el bus, lo reasigna mediante una confirmación en dos fases (vea más abajo), guarda opcionalmente la configuración del usuario y devuelve un manejador listo.
⚠ Disciplina de aprovisionamiento (OBLIGATORIO): debe haber exactamente un módulo virgen (en 0x50) en el bus en el momento en que se llama a rbamp_provision(). Si dos módulos en la misma dirección responden por I²C a la vez — una colisión en la fase de datos —, el comportamiento está indefinido y no hay forma de distinguirlos (open-drain en AND cableado). Ruta de recuperación: corte la alimentación, pase físicamente a una puesta en marcha con un solo módulo, aprovisione uno a uno y después conecte el resto. Véase 10 · Solución de problemas, la sección «Fallo de aprovisionamiento / conflicto de dirección».
Si no tiene un manejador de flota y reasigna la dirección a mano con rbamp_prepare_address_change() + rbamp_commit_address_change() (la forma de bajo nivel), la disciplina es exactamente la misma: un virgen cada vez.
Confirmación en dos fases para un cambio de dirección
El firmware admite un cambio de dirección en modo de producción mediante una secuencia en dos fases:
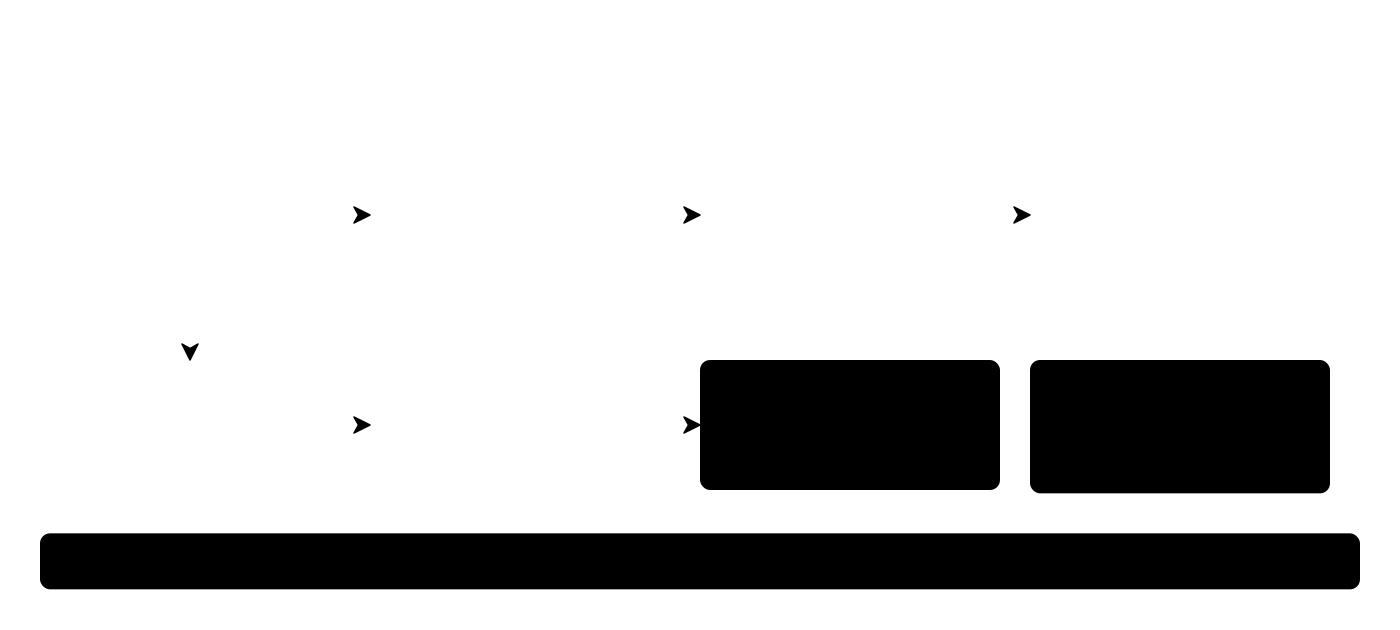
1. write candidate_addr → REG_I2C_ADDRESS (0x30, in RAM)
2. write 0xA5 → REG_ADDR_COMMIT_MAGIC (0x31, armed)
3. issue CMD_COMMIT_ADDR (opcode 0x30 in REG_COMMAND)
4. issue CMD_RESET (0x01)
5. wait ~300 ms; the new address is active
El componente envuelve esto en rbamp_prepare_address_change() / rbamp_commit_address_change() — véase 09 · Referencia de API. La persistencia se confirma solo tras un reinicio (véase el aviso «Modo de producción frente a modo de fábrica» en 03_sensor_selection.md).
Presupuesto energético del bus: cuántos módulos puede sostener su frecuencia de sondeo
En un bus de 50 kHz, una transacción de lectura de un registro ≈ 200-400 µs (depende del driver del MCU). Un bloque RT completo de un canal (U + I + P + PF) = 4 floats = 16 bytes + 4 fases de dirección ≈ 5-8 ms por canal.
| Configuración | Bus por ciclo | A 50 kHz | Frecuencia máxima de sondeo |
|---|---|---|---|
| 1× UI1, bloque RT | ~5 ms | < 5 ms | 100+ Hz (pero el módulo actualiza a 10 Hz) |
| 1× I3, bloque RT + período | ~25 ms | ~25 ms | hasta 10 Hz |
| 5× UI1, bloque RT | ~25 ms | ~25 ms | hasta 10 Hz |
| 16× I3, RT + período | ~400 ms | 400 ms > 100 ms | no puede seguir el ritmo del módulo (10 Hz); como mucho ~2 Hz |
Las cifras anteriores son estimaciones y dependen del MCU anfitrión y del driver.
Regla: a 50 kHz, los límites cómodos son 8–10× I3 o 15–16× UI1 con sondeo a 5 Hz (cada segunda ventana de módulo), y aproximadamente la mitad a los 10 Hz completos. Por encima de eso:
- Reduzca la frecuencia de sondeo (1 Hz = 10× de margen).
- Pase a 100 kHz con reintento (espere NACK frecuentes y confíe en el reintento).
- Use el pin
DRDYpara trabajo asíncrono: no sondee módulos que todavía no están listos.
Sincronización de período: sincronizar períodos para una sincronía ajustada
Para la medición tarifaria, todos los módulos deben tomar su instantánea en el mismo intervalo de tiempo. Dos estrategias:
Estrategia 1 — instantánea secuencial + asentamiento compartido (funciona con cualquier firmware):
/* Phase 1: sequential snapshot */
for (int i = 0; i < n; i++) {
    rbamp_latch_period(devs[i]);
}

/* Phase 2: shared settle (≥ 50 ms for the snapshot + ~1 commit cycle for witness) */
vTaskDelay(pdMS_TO_TICKS(50));

/* Phase 3: read snapshots with skip_latch=true */
rbamp_period_snapshot_t snaps[n];
for (int i = 0; i < n; i++) {
    rbamp_read_period_snapshot(devs[i], &snaps[i], 0, /*skip_latch=*/true);
}
Desfase entre módulos: 16 módulos × ~1 ms/instantánea = ~16 ms respecto a un período de 60 segundos → 0.027 %. Despreciable.
Estrategia 2 — instantánea de difusión General-Call (requiere habilitación):
Todos los módulos reciben la instantánea en una única trama I²C en la dirección 0x00:
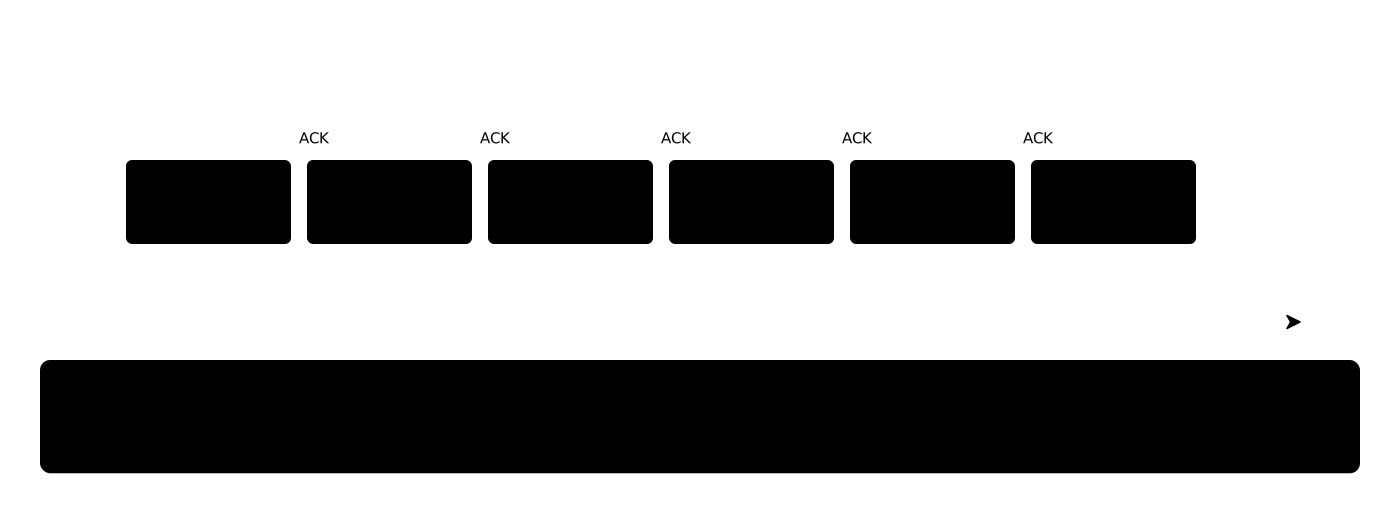
addr=0x00 | A5 27 (5 bytes)
Desfase = 0 (atómico). Preconfiguración:
- En cada módulo habilite
REG_FLEET_CONFIG.bit0 = 1medianteCMD_SAVE_USER_CONFIG. CMD_RESET— la recepción GC se activa al arrancar.- Tras el reinicio, el maestro envía la trama de 5 bytes.
- Testigo: para cada módulo esperado, lea
REG_V03_PERIOD_VALID (0x07).!=1→ vuelva a la estrategia 1.
Cuándo usar cada uno:
- < 8 módulos: estrategia 1 (más sencilla, no requiere habilitación).
- ≥ 8 módulos o sincronización estrecha: estrategia 2.
Filtrado por grupo GC: un bus multiinquilino
REG_GROUP_ID (0x28) le permite tener varios dominios GC en un único bus:
group = 0x00→ llamada general (todos los módulos con GC habilitado toman la instantánea).group = N→ solo los módulos conREG_GROUP_ID = Ntoman la instantánea.
Ejemplo: un bus con 10 módulos, donde necesita tomar instantáneas de 5 para la tarifa A y 5 para la tarifa B de forma independiente:
write REG_GROUP_ID = 1 on the 5 tariff-A modules
write REG_GROUP_ID = 2 on the 5 tariff-B modules

GC frame [A5 27 01 tl th] → only tariff A takes a snapshot
GC frame [A5 27 02 tl th] → only tariff B takes a snapshot
GC frame [A5 27 00 tl th] → all 10 take a snapshot (all-call)
Modos de fallo en un bus con varios módulos
| Síntoma | Causa | Qué hacer |
|---|---|---|
i2c bus scan muestra varios módulos en la misma dirección tras añadir uno en campo |
El nuevo módulo en 0x50 entra en conflicto con uno ya direccionado |
Vuelva a grabar la nueva dirección del módulo por separado antes de añadirlo al bus |
| Un módulo empieza a dar NACK más a menudo que los demás | Fallo de cable / caída de VCC en ese módulo | Compruebe VCC con carga y los niveles lógicos |
| Los Wh de un módulo divergen de forma constante | El temporizador propio del módulo difiere del reloj del maestro | Integre la energía frente al reloj maestro (master_dt_ms) |
| Tras una trama GC, un módulo no toma la instantánea | FLEET_CONFIG.bit0 = 0 o grupo no coincidente |
Compruebe REG_FLEET_CONFIG y REG_GROUP_ID |
Notas de diseño del bus
- Estiramiento de reloj (clock stretching): el firmware actual minimiza el estiramiento (la ventana
__disable_irqen LatchPeriod es corta, ~µs). La instantánea en sí no retiene SCL de forma significativa. Para el Raspberry Pi BCM283x (un error hardware conocido de estiramiento de reloj): aplique la precaución habitual — ya se recomiendan 50 kHz + reintento. - Longitud del bus con más de 4 módulos: incluso con par trenzado, la capacidad efectiva crece linealmente con el número. Considere un buffer I²C (PCA9515) con ≥ 8 módulos y una longitud superior a 1 m.
Los escenarios detallados con varios módulos están en 06 · Ejemplos, en los escenarios «Submedición en bus compartido» e «Instantánea de difusión GC».
Pinout en la familia ESP32
Los 7 chips enumerados al inicio de este capítulo son compatibles (según idf_component.yml). A continuación se indican los pines I²C por defecto recomendados; en despliegues de producción, elija el GPIO según la disposición concreta de su placa.
ESP32 (original / DevKitC / WROOM)
const i2c_master_bus_config_t bus_cfg = {
    .i2c_port  = I2C_NUM_0,
    .sda_io_num = GPIO_NUM_21,
    .scl_io_num = GPIO_NUM_22,
    .clk_source = I2C_CLK_SRC_DEFAULT,
    .glitch_ignore_cnt = 7,
    .flags.enable_internal_pullup = true,
};
| Pin | GPIO |
|---|---|
| SDA | GPIO21 |
| SCL | GPIO22 |
| DRDY | cualquier GPIO libre que no sea de arranque (en el ESP32 clásico evite GPIO0/2/12/15) |
ESP32-S2
Los mismos GPIO21/22 por defecto que el ESP32 original. El S2 no tiene Bluetooth: queda disponible unos ~30 kB adicionales de heap para escenarios TLS.
ESP32-S3
El S3 no tiene I²C fijos en el hardware: cualquier GPIO mediante la matriz. En la mayoría de las placas de desarrollo WROOM-S3, GPIO8/GPIO9 son una opción cómoda (compruebe el esquema de su placa: en la N16R8 estos pines pueden estar ocupados por la flash QSPI; USB-JTAG usa GPIO19/20). Ajuste los campos sda_io_num / scl_io_num de i2c_master_bus_config_t:
.sda_io_num = GPIO_NUM_8,
.scl_io_num = GPIO_NUM_9,
El S3 tiene USB-OTG: puede usarse para depurar sin un chip USB-UART externo.
ESP32-C2 / C3 / C6 / H2
Chips mononúcleo RISC-V (el C3 y el C6 son mononúcleo; el H2 es mononúcleo con BLE+802.15.4; el C2 es mononúcleo con RAM limitada). Los pines I²C no están fijados en hardware: aquí tiene un ejemplo para el ESP32-C3 (en la C3-SuperMini, GPIO5/GPIO6 son cómodos; en la C3-DevKitM-1 el USB-JTAG ocupa GPIO18/19, y GPIO8/9 son de arranque):
const i2c_master_bus_config_t bus_cfg = {
    .i2c_port  = I2C_NUM_0,
    .sda_io_num = GPIO_NUM_5,
    .scl_io_num = GPIO_NUM_6,
    .clk_source = I2C_CLK_SRC_DEFAULT,
    .glitch_ignore_cnt = 7,
    .flags.enable_internal_pullup = true,
};
Para los demás chips, consulte la documentación de ESP-IDF específica del objetivo (docs.espressif.com → ESP-IDF v5.2+ → su chip → referencia de API → periféricos → I2C).
ESP32-P4: no es un objetivo admitido
El ESP32-P4 no está en la lista de objetivos compatibles: el soporte de P4 requiere ESP-IDF v5.3+, mientras que el mínimo del componente es v5.2 (una compilación v5.2 para esp32p4 fallaría con «target esp32p4 not in idf»).
Patrón base de NACK del ESP32: velocidad de bus de 50 kHz
Con el driver i2c_master de ESP-IDF v5, rbAmp presenta NACK frecuentes a 100 kHz, muchos menos a 50 kHz (una característica del driver en el lado del ESP32, no del esclavo). El componente lo cubre en dos capas:
-
Velocidad de bus por defecto de 50 kHz mediante el Kconfig
CONFIG_RBAMP_DEFAULT_I2C_FREQ_HZ=50000. El componente solicita esta frecuencia al añadir su manejador de dispositivo al bus que usted crea. -
Reintento por byte —
CONFIG_RBAMP_NACK_RETRY_ATTEMPTS=3× pausa de 5 ms. A 50 kHz la tasa de error residual es < 0.8 %.
Si es necesario, sustituya el valor mediante idf.py menuconfig:
CONFIG_RBAMP_DEFAULT_I2C_FREQ_HZ=50000
CONFIG_RBAMP_NACK_RETRY_ATTEMPTS=5     # for dense workloads
CONFIG_RBAMP_NACK_RETRY_GAP_MS=5
CONFIG_RBAMP_I2C_TIMEOUT_MS=200
Para más detalles sobre el diagnóstico de problemas a nivel de bus, vea 10 · Solución de problemas.
DATA_READY (DRDY)
Un pin opcional para optimizar el sondeo. Si la aplicación consulta el módulo como máximo una vez cada 100 ms, DRDY puede quedar sin conectar.
Parámetros eléctricos
- Tipo de salida: drenador abierto (sin pull-up activa a VCC)
-
Nivel de reposo: ALTO (requiere una resistencia pull-up en el lado del maestro — un
gpio_pullup_en()interno o una resistencia externa; se recomienda 10 kΩ a 3.3 V) -
Pulso de listo: BAJO durante ~10 µs después de que los registros RT se hayan actualizado con datos nuevos
-
Frecuencia de pulso: ~10 Hz (un pulso por ventana RT de ~100 ms)
Semántica
Un flanco de bajada en DRDY garantiza que todos los registros RT están sincronizados y publicados (el firmware los actualiza de forma atómica en la ISR antes de bajar el pin). Tras el flanco de bajada, el master puede leer el bloque RT sin riesgo de obtener una muestra partida.
Patrón de interrupción: semáforo de FreeRTOS
ESP-IDF ofrece un modelo limpio: una ISR en IRAM activa un semáforo binario, y una tarea de FreeRTOS separada espera el semáforo y lee RT.
#include "freertos/FreeRTOS.h"
#include "freertos/task.h"
#include "freertos/semphr.h"
#include "driver/gpio.h"

#define DRDY_GPIO GPIO_NUM_4   /* a free GPIO; do not use
                                 * GPIO0/2/12/15 — strapping pins
                                 * (ESP32 classic), they can disrupt boot
                                 * if the open-drain DRDY goes LOW
                                 * during reset */
static SemaphoreHandle_t drdy_sem;

static void IRAM_ATTR drdy_isr_handler(void *arg) {
    BaseType_t hi_task_woken = pdFALSE;
    xSemaphoreGiveFromISR(drdy_sem, &hi_task_woken);
    if (hi_task_woken) portYIELD_FROM_ISR();
}

void bidir_task(void *arg) {
    rbamp_handle_t dev = arg;
    while (1) {
        if (xSemaphoreTake(drdy_sem, portMAX_DELAY) == pdTRUE) {
            float p;
            if (rbamp_read_power(dev, 0, &p) == ESP_OK) {
                /* integrate + publish */
            }
        }
    }
}

void app_main(void) {
    /* ...rbamp_new + rbamp_begin... */

    drdy_sem = xSemaphoreCreateBinary();

    /* The ISR service is installed ONCE for the whole project — if another
     * component (LCD, encoder, anything) has already installed it,
     * gpio_install_isr_service() returns ESP_ERR_INVALID_STATE.
     * This is normal, do not fail on it. ESP_INTR_FLAG_IRAM keeps the
     * ISR dispatcher in IRAM — important for the single-core C3/C6/H2/S2,
     * where non-IRAM code is unavailable while the flash cache is disabled. */
    esp_err_t err = gpio_install_isr_service(ESP_INTR_FLAG_IRAM);
    if (err != ESP_OK && err != ESP_ERR_INVALID_STATE) {
        ESP_ERROR_CHECK(err);
    }

    gpio_config_t io_cfg = {
        .pin_bit_mask = 1ULL << DRDY_GPIO,
        .mode         = GPIO_MODE_INPUT,
        .pull_up_en   = GPIO_PULLUP_ENABLE,
        .pull_down_en = GPIO_PULLDOWN_DISABLE,
        .intr_type    = GPIO_INTR_NEGEDGE,
    };
    gpio_config(&io_cfg);
    gpio_isr_handler_add(DRDY_GPIO, drdy_isr_handler, NULL);

    /* Priority 6 — above idle (0), below WiFi (23) and the standard
     * MQTT (5+). 4096 bytes of stack are enough for rbamp_read_* +
     * ESP_LOG; if you add an MQTT publish right in this task —
     * raise it to 6144. On dual-core ESP32/S3, for a clean
     * separation from the WiFi task (usually core 0), you can pin
     * this task to core 1: xTaskCreatePinnedToCore(..., 1).
     * On the single-core C3/C6/H2/S2 — keep xTaskCreate. */
    xTaskCreate(bidir_task, "bidir", 4096, dev, 6, NULL);
}
DRDY es opcional: sondear a cualquier frecuencia ≤ 10 Hz funciona también sin él. El componente no depende de DRDY en ninguna de sus rutas.
Enlaces
- 05 · Inicio rápido — su primer proyecto funcionando
-
06 · Ejemplos: escenarios de trabajo (incluido el bus con varios módulos)
-
09 · Referencia de la API: la sección «Símbolos de Kconfig» para la configuración detallada de los parámetros I²C
-
10 · Solución de problemas: depuración a nivel de bus, patrón de NACK, disciplina de reintento y verificación de coherencia
Fuente y incidencias: rb-amp/rbamp-esp-idf · esta página en el repositorio: docs/04_hardware.md (v1.7.3)